从说明书到 3D 安装视频:用 Kiro Crew 指挥 GPU 上的 Codex(基于 Amazon Bedrock 与 Amazon Polly)
摘要:家居产品的安装说明书通常是静态的图文步骤。本文介绍一种做法:把说明书和产品模型交给两个分工明确的智能体——运行在协调实例上的 Kiro Crew 负责拆任务、派活和验收,运行在 GPU 渲染实例上的 Codex 通过 Amazon Bedrock 调用模型,负责建模、配音、渲染和自检——最终生成一段按说明书步骤播放的 3D 安装视频。
目录
一、先看结果
这次用一款五抽布艺收纳柜做了试验。输入是安装说明书 PDF 和 10 张产品照片;输出是一段带英文旁白和字幕的安装视频,以及可以继续修改的 Blender 工程、零件清单和各阶段的检查记录。
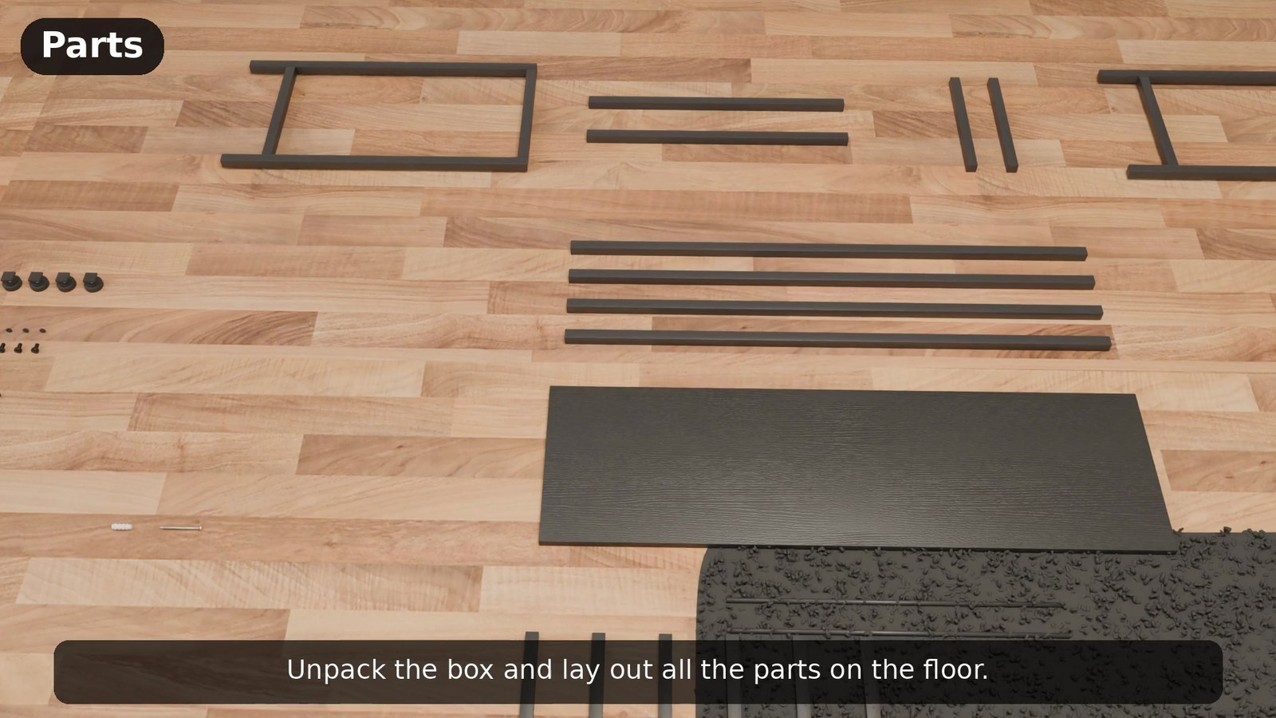
视频开场时,所有零件平铺在房间地上;随后按说明书 Step 1 到 Step 12 逐步安装,每一步镜头推近当前零件,左上角显示步骤,底部是英文字幕;最后把柜子推到墙边,装上防倾倒件。高清版为 1080p、24 fps,2 倍速播放 31.5 秒(原速 63.1 秒)。
| [图 1:开场时零件平铺在房间地上] |
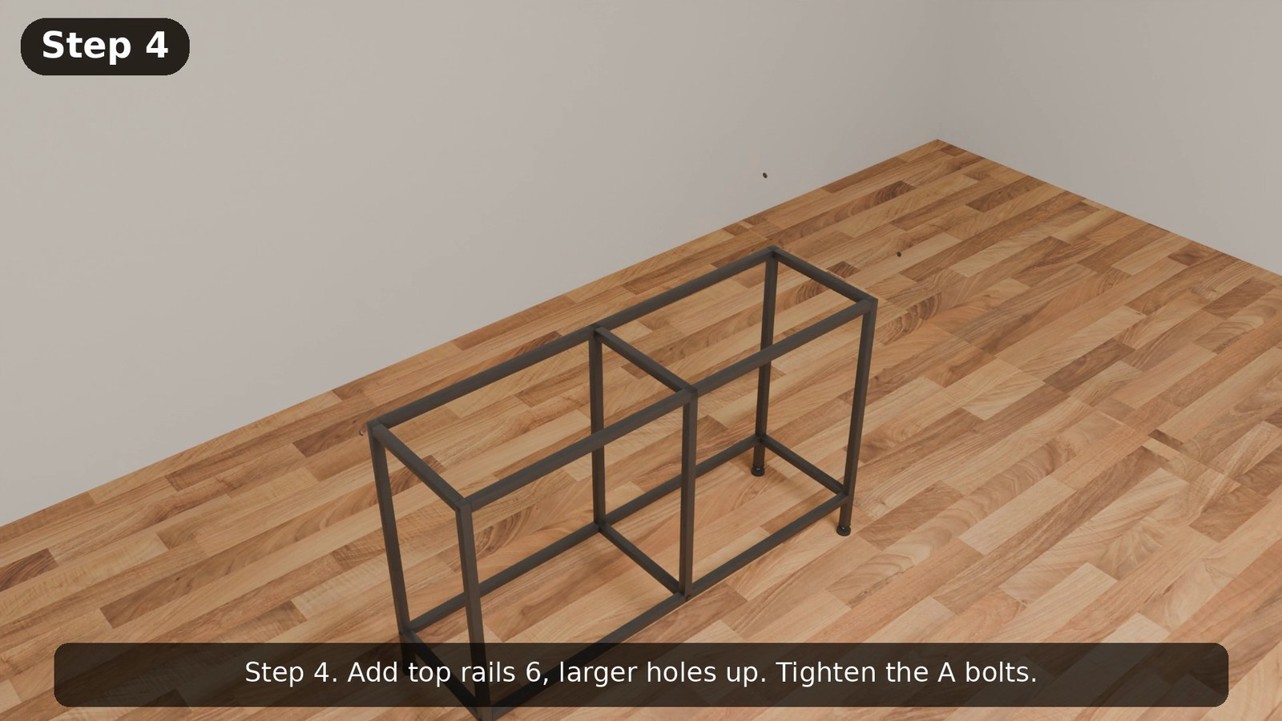 [图 2:第 4 步安装顶横梁,镜头推近当前零件] |
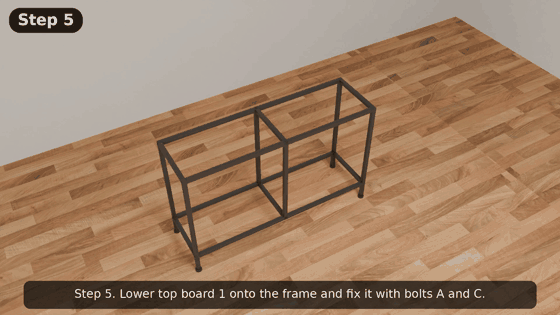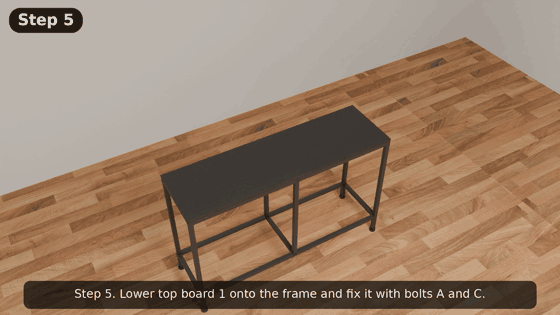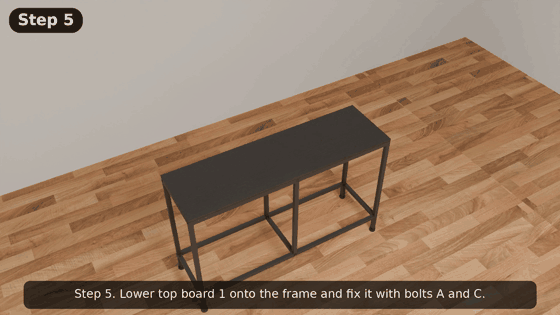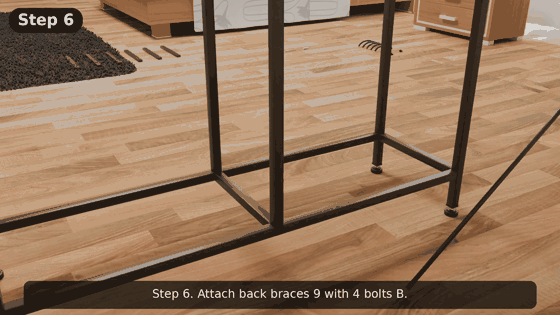 [图 3:第 5 步,顶板 1 落到框架上并用螺栓固定(截取自演示视频,约 7 秒)] |
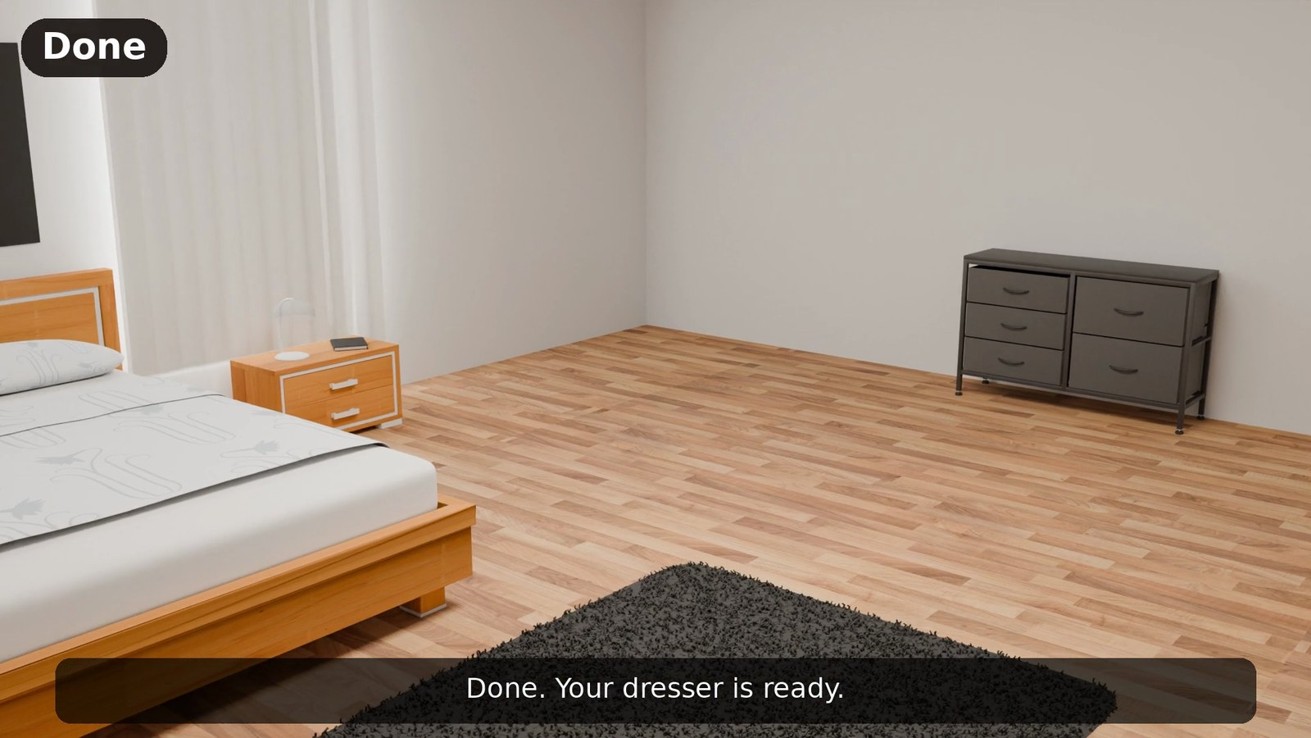 [图 4:装配完成,镜头拉远显示整个房间] |
说明:示例视频是在这套环境中由 Kiro Crew 生成 Blender 脚本、在远程渲染实例上执行完成的。第二节介绍的“Kiro Crew 派活、Codex 执行”分工,是在这次实践基础上整理出的推荐做法。画面只展示呈现效果,零件数量、安装动作和防倾倒方法是否正确,仍以原始说明书为准。
二、核心思路:三个角色分工
把说明书变成安装视频,难点不在某一个工具,而在于要连续做对很多步:读懂说明书、建模、把零件摆进房间、打关键帧、配音、渲染,每一步都可能出错。本方案把这件事交给两个智能体分工完成,人只在关键节点拍板。
| 角色 | 比喻 | 做什么 | 不做什么 |
| Kiro Crew(协调实例) | 项目经理 | 拆分阶段、给 Codex 派任务、读报告验收、退回返工、组织人工审核、启停渲染实例 | 不写建模脚本,不直接运行 Blender 或 Polly |
| Codex(GPU 渲染实例) | 工程师 | 通过 Bedrock 调用模型读资料、写 Blender 脚本,调用 Polly 配音,渲染并自检,写出阶段报告 | 不启停实例,不变更云资源 |
| 操作人员 | 甲方 | 提供资料和成片要求,审核预览和成片 | 不需要盯着每一步执行 |
三者之间是一个“派活 → 干活 → 交报告 → 验收”的闭环,每个阶段都按这个闭环走一遍,如图 4 所示。
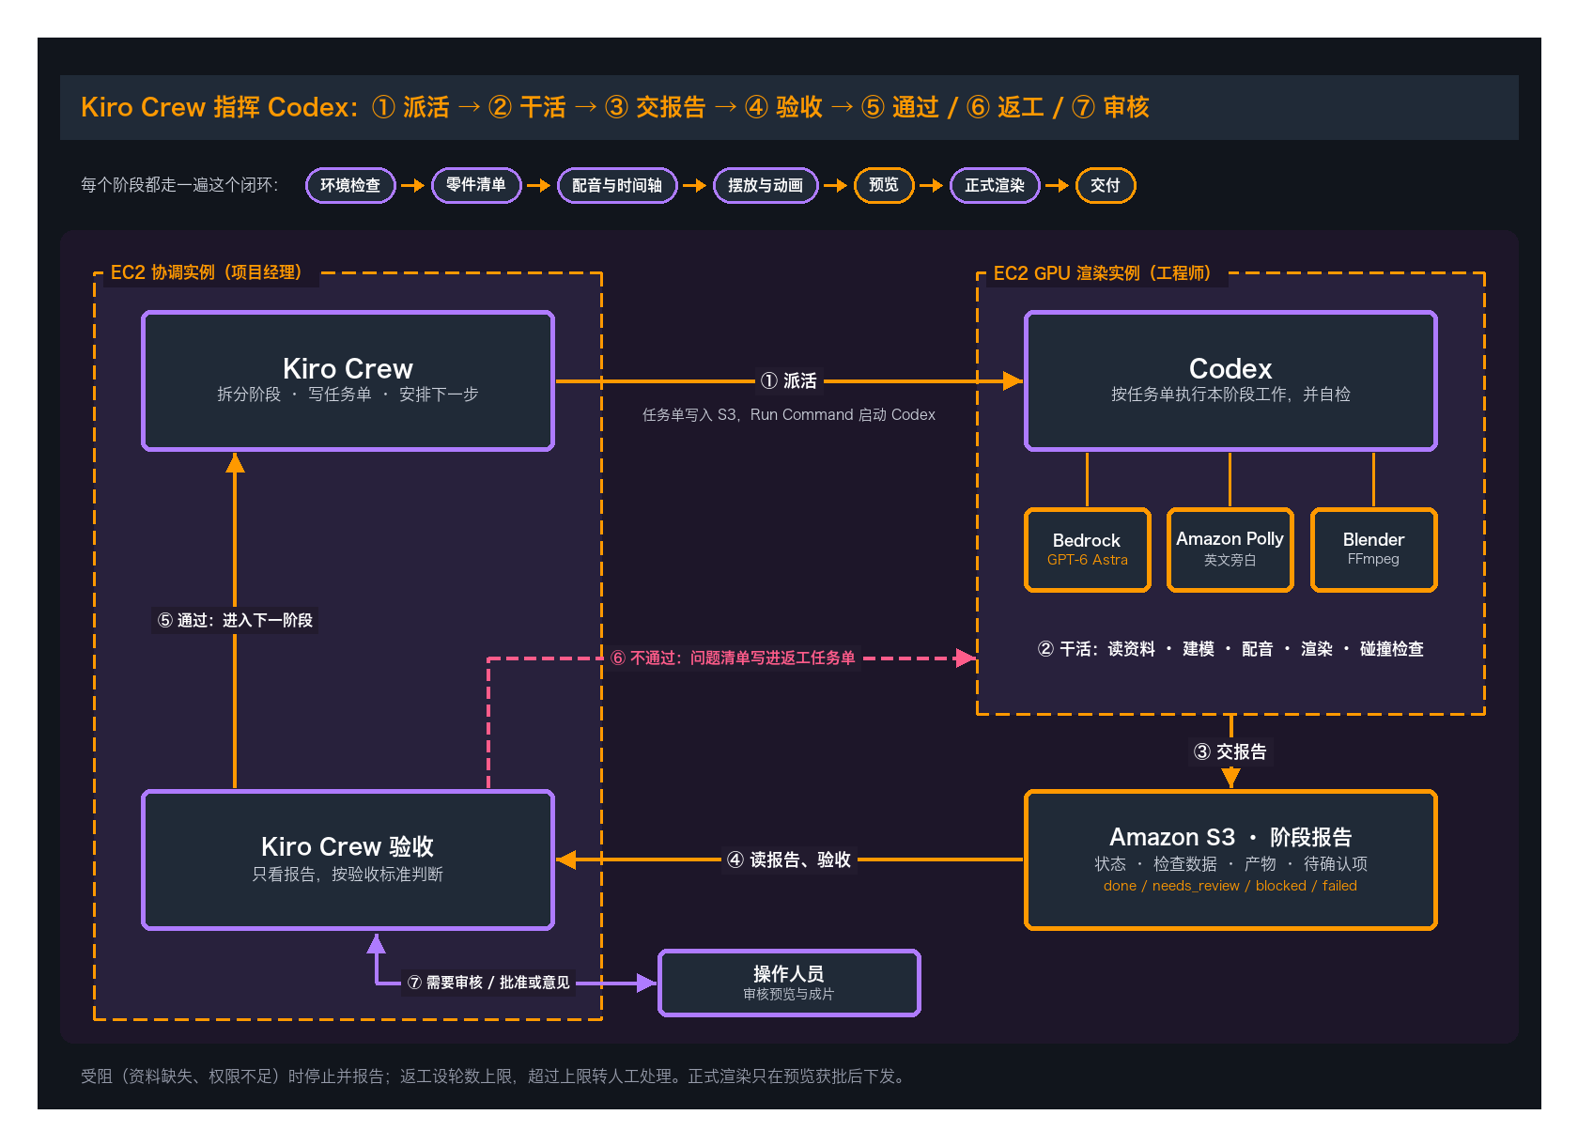 [图 5:Kiro Crew 派活、Codex 执行、报告验收的闭环(序号说明见下文)] |
图中序号说明:
- ① 派活:Kiro Crew 把本阶段的任务单写入 Amazon S3,再通过 AWS Systems Manager Run Command 在渲染实例上启动 Codex。
- ② 干活:Codex 按任务单读资料、建模、配音、渲染并做碰撞检查,过程中调用 Amazon Bedrock(GPT-6 Astra)、Amazon Polly 和 Blender / FFmpeg。
- ③ 交报告:Codex 按固定格式写出阶段报告存入 S3,内容包括状态(done / needs_review / blocked / failed)、检查数据(例如碰撞数、离墙间隙)、产物清单和待确认项。
- ④ 读报告、验收:Kiro Crew 只读报告,按验收标准判断本阶段结果,不需要理解 Codex 的完整输出。
- ⑤ 通过:进入下一阶段,Kiro Crew 写下一张任务单,回到①。
- ⑥ 不通过:把问题清单写进返工任务单,退回 Codex 重做,回到②;返工设轮数上限,超过上限转人工处理。
- ⑦ 需要审核:把抽帧图和报告交给操作人员;批准后进入下一阶段,有修改意见则按⑥返工。资料缺失或权限不足(blocked)时停止并报告。
这样分工有几个好处:
- 各管一段:Kiro Crew 只关心进度和报告,不会被几百行 Blender 脚本淹没;Codex 每次只专注一个阶段。
- 权限隔离:协调实例只能派活,渲染实例只能干活,任何一边出问题,影响范围都有限。
- 过程可追溯:每个阶段都有任务单和报告,返工原因和人工决策都留有记录。
- 长任务不中断:渲染动辄几十分钟,Codex 在渲染实例后台运行,Kiro Crew 定期查看进度,不需要一直保持会话。
三、方案架构
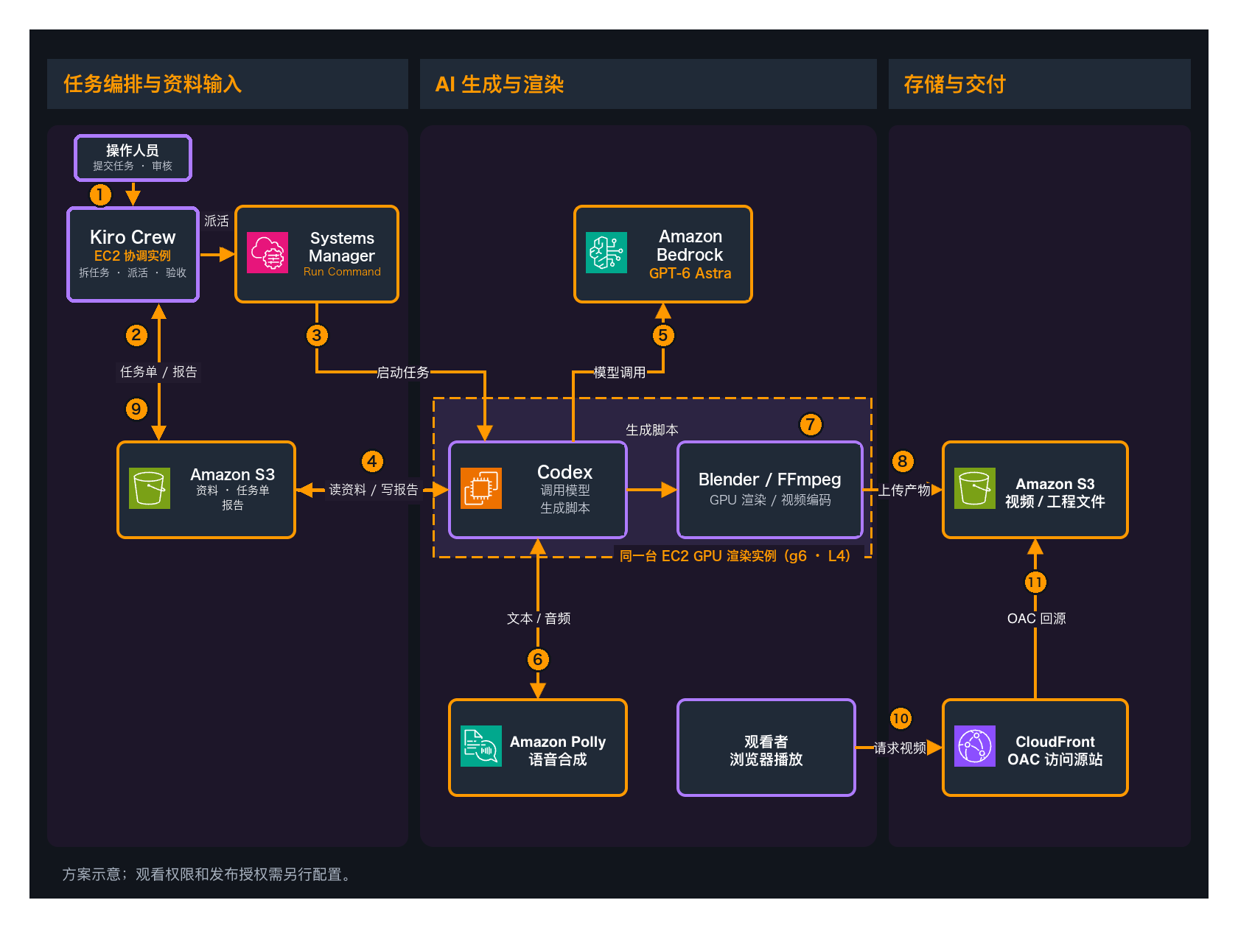 [图 6:方案架构(序号说明见下文)] |
图中序号说明:
- ① 提交任务:操作人员通过 Session Manager 端口转发打开 Kiro Crew 控制台,提交资料位置和成片要求。
- ② 写任务单:Kiro Crew 把每个阶段的任务单写入 S3 中转前缀。
- ③ 派活:Kiro Crew 通过 Systems Manager Run Command 在 GPU 渲染实例上启动 Codex。
- ④ 读资料、写报告:Codex 从 S3 读取输入资料和任务单,阶段完成后把报告写回 S3。
- ⑤ 模型调用:Codex 通过 Amazon Bedrock 调用 GPT-6 Astra,整理零件信息并生成 Blender 脚本。
- ⑥ 合成旁白:Codex 调用 Amazon Polly,把每一步的旁白文本合成为音频,并读取时长生成时间轴。
- ⑦ 渲染与编码:Blender 在同一台实例上用 GPU 渲染帧序列,FFmpeg 合成字幕、旁白并编码成视频。
- ⑧ 上传产物:成片、Blender 工程和零件清单上传到 S3 输出前缀。
- ⑨ 读报告、验收:Kiro Crew 从 S3 读取阶段报告,决定进入下一阶段、退回返工或交给操作人员审核。
- ⑩ 请求视频:观看者在浏览器中通过 Amazon CloudFront 访问成片。
- ⑪ OAC 回源:CloudFront 通过 Origin Access Control 从受限的 S3 源站读取视频;观看者鉴权需另行配置。
输入资料、任务单、报告和成片都放在 Amazon S3。协调实例运行 Kiro Crew,操作人员通过 Session Manager 端口转发打开它的网页控制台。渲染实例是私有子网中的 Amazon EC2 GPU 实例,装有 Codex、Blender 和 FFmpeg:Codex 通过 Amazon Bedrock 调用模型,通过 Amazon Polly 合成旁白;Blender 用 GPU 渲染画面,FFmpeg 编码成视频。成片写回 S3 后,经 Amazon CloudFront 分发到浏览器预览。
权限只遵循一条原则:协调实例只能派活,渲染实例只能干活。协调实例可以对指定的渲染实例下发命令、读写任务单和报告,必要时启停这台实例;渲染实例可以调用 Bedrock 和 Polly、读写任务需要的 S3 前缀,但没有云资源管理权限。两台实例都通过 IAM 角色获得临时凭证,不在提示词或文件里保存密钥。
CloudFront Origin Access Control(OAC)只保证 S3 源站不能被绕过 CloudFront 直接访问,并不控制谁能观看。内部审阅的视频需要另外配置签名 URL、签名 Cookie 或登录鉴权。
实验环境(us-west-2)
渲染实例:g6.xlarge(NVIDIA L4,23 GB),Amazon Linux 2023,NVIDIA 驱动 595.91,CUDA 13.2
软件:Codex CLI 0.155.0、Blender 4.5.10 LTS(Cycles,OptiX / CUDA 均可用)、FFmpeg 7.0.2(含 libx264)、AWS CLI 2.36
模型:Codex 通过 Amazon Bedrock 调用 openai.gpt-6-astra(us-west-2)
语音:Amazon Polly,neural 引擎,英文 Matthew 声音
协调:Kiro Crew,运行在独立的协调实例上
说明:示例视频渲染时 g6 没有容量,实际使用了 g4dn.xlarge(T4)和 c7i CPU 实例,详见第五节
四、一个安装视频是怎么做出来的
以收纳柜为例,Kiro Crew 把任务拆成六个阶段。每个阶段由 Codex 完成,再由 Kiro Crew 按报告验收:
| 阶段 | 谁做 | 产出 | 怎么检查 |
| 1. 读资料 | Codex | 零件清单:编号、数量、对应步骤、尺寸来源 | 对照说明书核对编号;补建的零件单独标出 |
| 2. 配音和时间轴 | Codex 调用 Polly | 每步一段英文旁白;按旁白时长排好的时间轴 | 旁白内容与说明书一致 |
| 3. 摆放和动画 | Codex 写 Blender 脚本 | 零件平铺在房间地上,按手册顺序逐步装好 | 自动检查:碰撞数为 0、不悬空、离墙间隙 |
| 4. 预览 | Codex 渲染,Kiro Crew 验收 | 关键帧静帧、抽帧总览图、检查报告 | 不通过就返工;通过后交人审核 |
| 5. 正式渲染 | Codex 用 GPU | 成片,带字幕、旁白和背景音乐 | 分辨率、帧率、时长、音轨、有无缺帧 |
| 6. 交付 | Kiro Crew | 视频、工程文件、问题清单;渲染实例停机 | 人最终确认 |
4.1 读资料,建立零件清单
说明书用来确定安装顺序和零件编号,尺寸以产品 3D 模型为准。收纳柜的主体模型是此前根据 10 张产品照片做出的参数化 Blender 模型,尺寸按照片比例估算为宽 100 cm、深 30 cm、高 64 cm,正式使用前应换成产品的真实尺寸。说明书里有、模型里没有的零件——背后斜拉杆 9 和抽屉底板 11——需要补建,并在清单中标记为“补建”。每个零件都是独立的对象,记录编号、对应步骤和尺寸来源。
4.2 先配音,再排时间轴
Codex 根据说明书为每一步写一句英文旁白,调用 Amazon Polly 合成,读出每段的时长,再生成时间轴:每一步的时长取旁白和动画中较长的一个,再加一点留白。后面的关键帧都按这个时间轴来打。先配音、后动画,可以避免音画对不上。旁白示例:“Step 12. Push it against the wall and fit the anti-tip kit: wall anchor E and screw D.” 旁白里的编号和安全提示要和说明书逐条核对。
4.3 把零件摆进房间,按手册顺序装起来
本质是关键帧动画:先在 Blender 里放好装配完成后的完整模型,每个零件的终点就是它装好后的位置,起点是它平铺在房间地上的位置。每一步只在开始和结束各打一个关键帧,中间由 Blender 补出平滑运动;螺丝边转边往里走,转动中心放在螺丝轴心。镜头每一步先看全景,再推近当前零件,最后拉远。
收纳柜案例中,开场时侧框 2/3、横梁 6/7/8、立柱 4/5、顶板 1、斜拉杆 9、滑轨 L/R、调节脚 H 和螺栓平铺在床边的空地上,压扁的抽屉叠成一摞。之后按 Step 1 到 Step 12 依次安装:抽屉在地上展开、放入底板 11、装好把手 F,再推进柜体;最后把柜子推到墙边,装上膨胀管 E 和防倾倒螺丝 D。零件摆放是否合理由脚本自动检查,见第五节。
4.4 预览与验收
正式渲染前先出低成本预览:几张关键帧静帧和一张抽帧总览图,同时逐帧做碰撞检查。Codex 把结果写进报告,例如:
{"stage": "preview", "status": "needs_review",
 "checks": {"collisions": 0, "wall_gap_cm": 2.4},
 "added_parts": ["9", "11"], "open_questions": []}
碰撞数不为 0 时,Kiro Crew 把问题清单写进返工任务退回给 Codex;检查通过后,再把抽帧图交给操作人员审核。收纳柜案例中,“第 4 步两根顶横梁在半空交叉”“螺丝刀刀尖穿进横梁”这类问题,都是在这一步发现并修正的。动画能正常播放,不代表结构就是对的。
4.5 正式渲染
预览获批后,Codex 在渲染实例后台用 Blender Cycles 的 GPU 渲染逐帧输出 PNG,再用 FFmpeg 合成视频,叠加步骤标签和字幕,混入旁白和背景音乐。逐帧输出便于中断后续渲和补缺帧。完成后检查分辨率、帧率、时长、音轨,以及能否完整解码。收纳柜的 1080p 版本共 757 帧,在 g4dn.xlarge(T4)上渲染约 76 分钟;720p 版本约 25 分钟。
4.6 交付与收尾
成片、Blender 工程、零件清单和各阶段报告写入 S3 输出前缀。Kiro Crew 汇总补建项、待确认项和仍留在中转目录的文件,然后停止渲染实例。操作人员通过 CloudFront 页面预览成片,做最终确认。
五、实践中踩过的坑
5.1 背景要用真实的 3D 房间
第一版把一张 360° 全景照片投影成房间当背景,结果相机一移动,墙和窗框就弯曲变形,尺度也对不上,零件看起来悬在半空。改法有两种:一是换成真实的 3D 房间模型;二是继续用实拍全景,但把相机固定在全景的拍摄点,只转向和变焦。第二种在英式卧室版本里用过:用门高(按 1.98 m 计)反推出相机离地约 1.34 m;地面和墙面设为“阴影接收面”,让柜子投出真实的接触阴影;照片里的床、书桌和凳子做成隐形碰撞体,零件不会穿过它们。
5.2 把“摆放是否合理”做成自动检查
几厘米的穿插或悬空,人眼很难发现。脚本在每次渲染前自动检查并输出结果:
- 统一用米作单位,柜子保持真实尺寸,不缩放;
- 从零件下方打射线测地面高度,确保零件落在地上;
- 先画出房间的平面占位图,在没有家具的空地上平铺零件;
- 检测零件与房间家具、墙体是否重叠;
- 用射线实测墙面位置,收纳柜背面离墙 2.4 cm;
- 检查每个镜头都在房间内部,到目标零件的视线不被遮挡;
- 灯光用房间自己的窗户和灯,阴影和反光与房间一致。
5.3 防穿模的三个办法
- 画面里不出现安装工具。最初让内六角扳手和螺丝刀出现在画面里,带来大量“工具穿过零件”的问题。去掉工具后,这类问题直接消失,观众照样看得懂。
- 错开搬运高度。同一步搬运多个零件时,每个零件错开约 10 cm 的高度,避免它们在半空交叉。
- 路径分三段。零件先抬高、再横移,最后沿安装方向直线装入,不斜着穿过已经装好的部分。
此外,碰撞检查要逐帧做,而不是只看几个关键帧。
5.4 标注放在后期合成
黄色高亮框、零件编号和箭头不画在 3D 场景里,而是在合成阶段叠加到渲染好的画面上,用一个开关控制。想去掉标注时只需重新合成(CPU 上约 20 分钟),不用重新渲染 3D。字幕直接画进画面,网页播放器的字幕轨默认关闭,避免出现两行字幕。
5.5 GPU 不一定开得起来
实践中,g6、g5、g6e 在同一可用区多次报容量不足,最后是 g4dn.xlarge(T4)开了起来,部分渲染还临时用过 c7i CPU 实例。建议提前准备一份备选机型列表,允许 Kiro Crew 在列表内切换;需要跨可用区时,先给渲染实例做镜像。另外,OptiX 降噪器在 T4 上创建失败,改用了 GPU 版的 OpenImageDenoise。
两个时长上的技巧:按 12 fps 渲染、以 2 倍速播放,可以得到 24 fps 的流畅画面,渲染帧数减半;但整片 2 倍速会让英文旁白语速明显偏快,最好同时提供原速版本。
六、成本、限制与适用范围
- 适用范围:适合用已有产品资料辅助制作装配演示视频。图纸不完整、结构被遮挡或尺寸冲突的产品,需要人工补充资料;生成的模型不能代替原始工程文件,也不能用于制造加工。
- 人工审核:自动检查只能发现几何问题,不能证明安装方法正确。零件数量、安装顺序和防倾倒等安全相关操作,必须对照原始说明书人工审核。
- 安全:Codex 会处理外部资料并运行自己生成的脚本,应运行在隔离的渲染实例沙箱中,并限制出站范围;跳过审批或关闭沙箱不应作为通用设置。生产使用前,确认资料上传权限、模型调用区域和跨区域推理的数据处理要求,并对 S3、日志和输出文件配置最小权限和加密。
- 成本:费用由模型调用、Amazon Polly、GPU 实例、EBS、S3、CloudFront 和出站流量组成。评估时按同一任务记录各项用量,并区分模型推理、渲染和人工审核的时间。实例停止后,EBS 和 NAT 网关等资源仍可能计费。
七、附录:部署参考
本附录供希望动手复现的读者参考。命令和参数以所用版本的官方文档为准。
A.0 渲染实例准备清单
下表列出渲染实例在运行前需要准备好的条件。“本次实测”一列是示例实例 i-06bfe767eeb91ef65 上的检查结果,复现时请按自己的环境逐项确认。
| 类别 | 必要条件 | 本次实测 |
| 机器 | GPU 实例,显存足够跑 Cycles;准备备选机型(g6 / g5 / g6e / g4dn) | g6.xlarge,NVIDIA L4 23 GB |
| 机器 | 带 NVIDIA 驱动和 CUDA 的系统镜像,OptiX 需要较新的驱动 | Amazon Linux 2023,驱动 595.91,CUDA 13.2 |
| 机器 | 磁盘:逐帧 PNG、工程文件和中间文件需要较大空间 | 根卷 200 GB(剩余约 41 GB);另有约 233 GB 本地 NVMe 实例存储未挂载,可作帧缓存,停机后数据会丢失 |
| 软件 | Codex CLI(支持 Amazon Bedrock provider 的版本) | codex-cli 0.155.0 |
| 软件 | Blender,固定一个版本供脚本使用 | 4.5.10 LTS(另装有 5.2.3,脚本按 4.5 编写);内置 Python 3.11 和 numpy 1.26 |
| 软件 | FFmpeg,需包含 H.264 编码器 | 7.0.2 static,含 libx264 |
| 软件 | AWS CLI v2;合成字幕所需的字体和 Python 库 | AWS CLI 2.36;字体已安装;系统 Python 3.9 未装 numpy,脚本在 Blender 内置 Python 中运行;Pillow 未核实 |
| 网络 | 私有子网中能访问 S3、Systems Manager、Bedrock、Polly,安装软件时需要出站访问 | 无公网 IP;各服务域名解析为公网地址,可访问外网,推断经 NAT 网关出站 |
| 权限 | SSM 托管(SSM Agent + 实例角色) | 可通过 Session Manager 登录,SSM 托管正常 |
| 权限 | 调用所选 Bedrock 模型;在该区域开通模型访问 | openai.gpt-6-astra 状态 ACTIVE(推理配置文件),通过 Codex 调用成功 |
| 权限 | polly:SynthesizeSpeech;按需加 polly:DescribeVoices | SynthesizeSpeech 成功;无 DescribeVoices 权限 |
| 权限 | 只读输入前缀、读写中转和输出前缀;不授予 EC2 / IAM 管理权限 | 实例角色无 IAM、ec2:DescribeImages 权限,符合最小权限 |
| 运行用户 | Codex 配置文件按用户生效,Run Command 默认以 root 运行 | 配置位于 /root/.codex/config.toml,与 Run Command 的默认用户一致 |
A.1 渲染实例上的 Codex 配置
在运行 Codex 的用户目录下创建 ~/.codex/config.toml,指定 Bedrock provider、模型和区域:
model_provider = "amazon-bedrock"
model = "openai.gpt-6-astra"
[model_providers.amazon-bedrock]
wire_api = "responses"
[model_providers.amazon-bedrock.aws]
region = "us-west-2"
未指定 AWS profile 时,Codex 使用标准 AWS 凭证链,在 EC2 上通过实例角色获取临时凭证。配置文件按用户生效:Kiro Crew 通过 Run Command 调用 Codex 时,要以配置了该文件的同一用户运行。
A.2 安装和访问 Kiro Crew
如果尚无协调实例,也可以在安装了 Kiro Crew、AWS CLI 和 Session Manager 插件的操作电脑上使用其云端启动功能。先设置 AWS_REGION,然后按交互提示检查权限、实例规格和预计费用:
kirocrew cloud doctor
kirocrew cloud launch --region "$AWS_REGION"
cloud launch 会创建云资源并产生费用;完成后可通过 kirocrew cloud connect --region "$AWS_REGION” 重新连接控制台。部署方式、所需权限和资源范围参见 Kiro Crew Cloud Launcher。启动器创建的实例角色及权限边界不一定允许访问另一个渲染实例和业务 S3 前缀,应由管理员按实际需要审核和配置,不要假定创建后就具有这些权限。
对于已有的协调实例,通过 Session Manager 登录,在普通用户环境中参考 Kiro Crew 安装指南安装稳定版。执行安装脚本前,应先检查脚本内容并遵守组织的软件安装要求:
curl -fsSL -o kirocrew-install.sh https://download.crew.kiro.dev/cli.sh
less kirocrew-install.sh
sh kirocrew-install.sh
以下配置选择 Kiro CLI 作为智能体后端。请按照 Kiro CLI 文档安装 kiro-cli,然后在同一用户环境中登录并启动 Kiro Crew:
kiro-cli login
kirocrew setup
kirocrew doctor
kirocrew gateway
kirocrew doctor 用于检查安装及运行环境;kirocrew gateway 启动控制台。保持该会话运行,或按照官方文档配置服务。Kiro Crew 的模型和认证方式由所选智能体后端决定;前述 Codex 的 Bedrock provider 配置不适用于 Kiro CLI。具体模型、登录方式和可用区域应以所选后端和账户为准。
Kiro Crew 控制台默认监听协调实例的本地端口。可在操作人员的电脑上使用 Session Manager 端口转发访问,无需开放该端口的公网入站。操作电脑需要 AWS CLI、Session Manager 插件和相应的会话权限。先在本地终端设置 COORDINATOR_INSTANCE_ID 和 AWS_REGION 环境变量,再启动转发:
aws ssm start-session \
  --target "$COORDINATOR_INSTANCE_ID" \
  --region "$AWS_REGION" \
  --document-name AWS-StartPortForwardingSession \
  --parameters '{"portNumber":["5476"],"localPortNumber":["5476"]}'
保持端口转发会话,在本机浏览器打开 http://localhost:5476,完成首次设置并创建会话。默认端口被占用时,需要同时调整转发和 Kiro Crew 允许的本地访问地址;不要直接将未保护的控制台暴露到公网。关于会话连接、远程运行和访问控制,分别参见 Session Manager 端口转发和 Kiro Crew 远程运行指南。
A.3 Codex 的固定规则与阶段调用
在渲染实例的工作目录中放置 AGENTS.md,写入每个阶段都适用的规则。Kiro Crew 下发的阶段任务只需写明本阶段的目标、输入和返工清单:
# AGENTS.md(节选)
- 安装步骤和零件编号以手册为准,尺寸以 <DIMENSION_SOURCE> 为准;补建的零件标记为“补建”,不编造步骤。
- 先生成旁白并读取时长,形成时间轴,再按时间轴打关键帧。
- 摆放:统一使用米;用射线测量地面高度;在空地平铺零件;做碰撞检测;实测离墙间隙。
- 动画:路径按“抬高 → 横移 → 直线装入”;同一步的多个零件错开搬运高度;转动中心放在轴心。
- 每个阶段结束时,写出 out/<stage>/report.json 和 status.json
  (status 取 done / needs_review / blocked / failed),并上传到中转前缀。
- 结果不确定时写 blocked 并退出,不要猜测。
Kiro Crew 通过 Run Command 调用渲染实例上的固定脚本,脚本下载阶段任务,并以非交互方式在后台启动 Codex:
#!/bin/bash
# run_stage.sh <stage>:下载阶段任务,在后台运行 Codex
set -euo pipefail
STAGE="$1"; JOB=/opt/job; cd "$JOB"; mkdir -p tasks out/"$STAGE" logs
aws s3 cp "$S3_WORK_URI/tasks/$STAGE.md" "tasks/$STAGE.md"
echo '{"status":"running"}' > "out/$STAGE/status.json"
nohup codex exec --skip-git-repo-check --cd "$JOB" \
  --sandbox workspace-write --json \
  -o "out/$STAGE/last_message.md" "$(cat tasks/$STAGE.md)" \
  > "logs/$STAGE.jsonl" 2>&1 &
codex exec 默认使用只读沙箱,写文件需要显式指定 workspace-write;工作目录不是 git 仓库时需要 –skip-git-repo-check。沙箱内调用 S3 和 Polly 需要网络访问,应按 Codex 文档配置并限制出站范围。
A.4 Kiro Crew 任务提示词
在提交任务前,将有权使用的安装手册、图纸和 BOM 放入指定 S3 输入前缀,准备独立的输出前缀,并确认 Kiro Crew 所用身份能够访问这些前缀。协调实例还需要具备操作渲染实例的工具和权限,例如经授权的 AWS CLI 与 Systems Manager Run Command,并确认渲染实例已注册为受管节点。应先审核并测试允许执行的命令;仅提供实例 ID 和提示词不会自动建立连接或授予权限。正式使用前,应先手动下发一次环境检查阶段,确认 Codex 能访问 Bedrock,并能按约定格式写出报告。
完成环境配置后,在 Kiro Crew 会话中粘贴以下任务提示词,并填写占位符:
你是安装动画项目的协调者,负责指挥渲染实例 <GPU_INSTANCE_ID> 上的 Codex 完成工作。
你不直接编写建模脚本,也不直接运行 Blender、Polly 或 FFmpeg。
参数:区域 <AWS_REGION>;输入 <S3_INPUT_URI>;中转 <S3_WORK_URI>;输出 <S3_OUTPUT_URI>;
成片要求 <LANGUAGE/VOICE/MAX_SECONDS/RESOLUTION/FPS/SPEED>;可用机型 <INSTANCE_TYPES>。
工作方式:
1. 按顺序尝试可用机型并启动实例;确认 Codex、Blender、FFmpeg、GPU 和 Bedrock 访问正常。
2. 按阶段推进:环境检查 → 零件清单 → 旁白与时间轴 → 场景摆放与关键帧 → 预览 → 正式渲染 → 交付。
   每个阶段写一份任务文件 tasks/<stage>.md,上传到中转前缀,再通过 SSM 执行 run_stage.sh <stage>。
3. 轮询 out/<stage>/status.json。完成后读取 report.json,按验收标准判断:
   - 碰撞数不为 0、镜头被遮挡、零件悬空:把问题写进返工任务,重新下发,最多 <N> 轮;
   - needs_review:把抽帧图和报告交给人审核,等待批准;
   - blocked 或 failed:停止并报告原因。
4. 正式渲染只在预览获得人工批准后下发。
5. 结束时汇总产物、检查结果、补建项、待确认项和中转区残留文件;停止实例并恢复原机型。
约束:只操作上述实例和前缀;在可用机型范围内启停、切换视为已获批准;
其他云资源变更、公开文件、额外费用,先说明影响并等待批准;不要自行扩大权限。
A.5 相关资源
相关文档:
- Amazon Bedrock GPT-6 Astra 模型说明
- Codex 的 Amazon Bedrock provider 配置
- 使用 Amazon Polly 合成语音
- 使用 CloudFront OAC 限制对 S3 源站的访问
- Kiro Crew 安装和远程运行指南
相关文章:
*前述特定亚马逊云科技生成式人工智能相关的服务目前在亚马逊云科技海外区域可用。亚马逊云科技中国区域相关云服务由西云数据和光环新网运营,具体信息以中国区域官网为准。
本篇作者

张振华
亚马逊云科技解决方案架构师,曾在携程、爱乐奇等互联网公司担任核心技术岗位,积累了丰富的系统架构设计经验。在AWS,主要负责云计算方案的架构设计与咨询,并协助企业在生成式 AI 方向的探索与落地实践。在 Edge、Serverless、容器化、微服务架构、云原生 DevOps、AI Agent 及 GenAI 企业级应用等领域拥有丰富的实战经验,致力于帮助企业构建云原生架构下的 AI 创新方案,加速 AI 业务落地,实现合规、安全的智能体开发与部署。

李文靖
亚马逊云科技解决方案架构师,专注于架构咨询及基于亚马逊云科技的云架构设计,持续关注云技术的发展,并将创新理念融入实际项目。她还致力于运用人工智能解决企业实际问题,在 AI 安全与智能运维领域持续探索,为客户提供兼具前瞻性与落地性的解决方案。
张浩
亚马逊云科技原型解决方案架构师,主要负责 GenAI、DevOps、应用现代化等方向的架构设计和原型开发工作,具有十年企业级软件应用研发经验。

苏志勇
亚马逊云科技迁移解决方案架构师,主要负责企业上云跨云迁移相关的技术支持工作。曾担任研发工程师、解决方案架构师等职位,在 IT 专业服务和企业应用架构方面拥有多年的实践经验。
吴德武
亚马逊云科技解决方案架构师,为GreenField的客户提供针对行业性或者产品类的解决方案,专注在Iot以及边缘加速领域,具备多年的亚马逊云经验,快速响应客户的问题并提供高效的技术支持。
AWS 架构师中心:云端创新的引领者探索 AWS 架构师中心,获取经实战验证的最佳实践与架构指南,助您高效构建安全、可靠的云上应用
|
 |
原文发布于 AWS 中国博客,正文由采集器自动抓取,版权归来源站点所有。